El movimiento circular y la rotación describen dos realidades cinemáticas distintas, aunque comparten parámetros angulares (velocidad angular, aceleración centrípeta). La confusión entre estas dos nociones persiste porque movilizan un vocabulario común, mientras que se aplican a objetos diferentes. Distinguir trayectoria circular y rotación alrededor de un eje condiciona la correcta modelización de un sistema mecánico, desde el satélite geoestacionario hasta la rueda de un automóvil.
Aceleración centrípeta en movimiento circular uniforme: un vector que lo cambia todo
Un movimiento circular uniforme mantiene un valor de velocidad constante, pero el vector velocidad cambia de dirección en cada instante. La aceleración resultante, denominada centrípeta, apunta permanentemente hacia el centro de la trayectoria.
Este punto técnico es mal entendido en muchos contextos aplicados. Un objeto que recorre un círculo a velocidad constante está acelerado en el sentido vectorial, incluso si su velocidad escalar no varía. La distinción entre valor y dirección del vector velocidad es la base de todo análisis correcto de un movimiento circular.
Cuando el valor de la velocidad varía además de su dirección, se habla de movimiento circular no uniforme. La aceleración posee entonces dos componentes: una componente centrípeta (radial, hacia el centro) y una componente tangencial (a lo largo de la trayectoria). Este es el caso de una bola acelerando en un riel curvo o de una centrífuga en fase de aumento de régimen.
Para entender bien los tipos de movimiento circular y rotativo, hay que tener en cuenta que el movimiento circular describe la trayectoria de un punto, no el comportamiento global de un sólido.
Rotación de un sólido: eje, ángulo y velocidad angular
La rotación se refiere a un cuerpo entero que gira alrededor de un eje. Cada punto del sólido describe un círculo centrado en ese eje, pero el movimiento de rotación se define por parámetros globales: ángulo de rotación, velocidad angular y aceleración angular.
Un punto situado lejos del eje recorre un círculo más grande que un punto cercano, pero ambos comparten la misma velocidad angular. La velocidad lineal, en cambio, depende de la distancia al eje. Un satélite geoestacionario describe una trayectoria circular alrededor de la Tierra sin girar sobre sí mismo: su movimiento es circular, no rotativo en sentido estricto.
Por el contrario, un taladro en funcionamiento ilustra una rotación pura: la broca gira alrededor de su eje, cada punto de la broca sigue un círculo, y todo el sólido está en rotación. La Tierra misma combina ambos: gira sobre su eje (rotación) y describe una trayectoria casi circular alrededor del Sol (movimiento circular orbital).
Rodadura sin deslizamiento: cuando la translación y la rotación coexisten
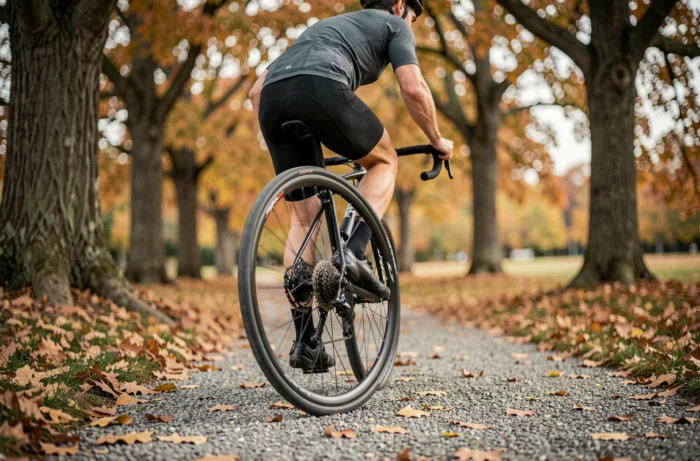
La rodadura sin deslizamiento es el caso más común de acoplamiento entre translación y rotación. Una rueda de automóvil avanza (translación del centro) y gira alrededor de su eje (rotación). La relación cinemática fundamental vincula la velocidad del centro y la velocidad angular: la velocidad del centro es igual al producto del radio por la velocidad angular.
El punto de contacto entre la rueda y el suelo es, en el instante considerado, inmóvil respecto al suelo. Este resultado contraintuitivo se deriva directamente de la superposición de los dos movimientos. Explica por qué el neumático se adhiere en lugar de deslizarse.
- En rodadura sin deslizamiento, la relación entre velocidad de translación y velocidad angular es estricta: modificar una modifica la otra en las mismas proporciones.
- Tan pronto como hay deslizamiento (frenado brusco, patinaje al arrancar), esta relación ya no se sostiene y los dos movimientos deben ser tratados de manera independiente.
- El diagnóstico de deslizamiento en contexto industrial (transportadores, rodillos de impresión) se basa en la comparación entre la velocidad lineal medida y la velocidad angular esperada.
La rodadura es una buena prueba de comprensión: no se reduce ni a una translación ni a una rotación. Modelar correctamente una rueda exige tratar simultáneamente las dos cinemáticas.
Aplicaciones en mantenimiento industrial y diseño mecánico
La distinción entre movimiento circular y rotación tiene consecuencias directas en la supervisión de máquinas giratorias. Un eje de motor en rotación genera vibraciones cuya frecuencia fundamental corresponde a su velocidad angular. El análisis vibratorio explota esta relación para detectar un desbalance, un desalineamiento o un desgaste de rodamiento.
Observamos en mecánica aplicada que la confusión entre la trayectoria circular de un punto y la rotación de un conjunto conduce a errores de dimensionamiento. Un engranaje, por ejemplo, transmite un par por rotación, pero cada diente sigue una trayectoria que no es circular (es epicicloidal o involuta según la geometría). Reducir el movimiento de un engranaje a un simple círculo falsea el cálculo de las tensiones de contacto.
En diseño, los parámetros a supervisar difieren según el tipo de movimiento:
- Para un movimiento circular (satélite, péndulo cónico): radio de trayectoria, velocidad angular, aceleración centrípeta.
- Para una rotación (motor, turbina): momento de inercia, par aplicado, velocidad angular.
- Para una rodadura (rueda, transportador): condición de no deslizamiento, relación entre velocidad lineal y velocidad angular, coeficiente de fricción.
Encontramos esta clasificación en la supervisión predictiva: los sensores de vibración en las máquinas giratorias miden parámetros de rotación, mientras que los sensores de posición en un brazo robótico siguen trayectorias circulares puntuales.
Un movimiento circular caracteriza la trayectoria de un punto. Una rotación caracteriza el comportamiento de un sólido entero alrededor de un eje. La rodadura superpone ambos. Mantener estas tres categorías bien separadas evita errores de modelización, ya sea que el sistema estudiado sea un satélite en órbita o un rodamiento de bolas en un reductor.